-

- ARCHIVE
VC Festival
한동훈 l 슈퍼브 AI 기술프로그램매니저
VLA 데이터 수집과 학습 경험 공유
Abstract
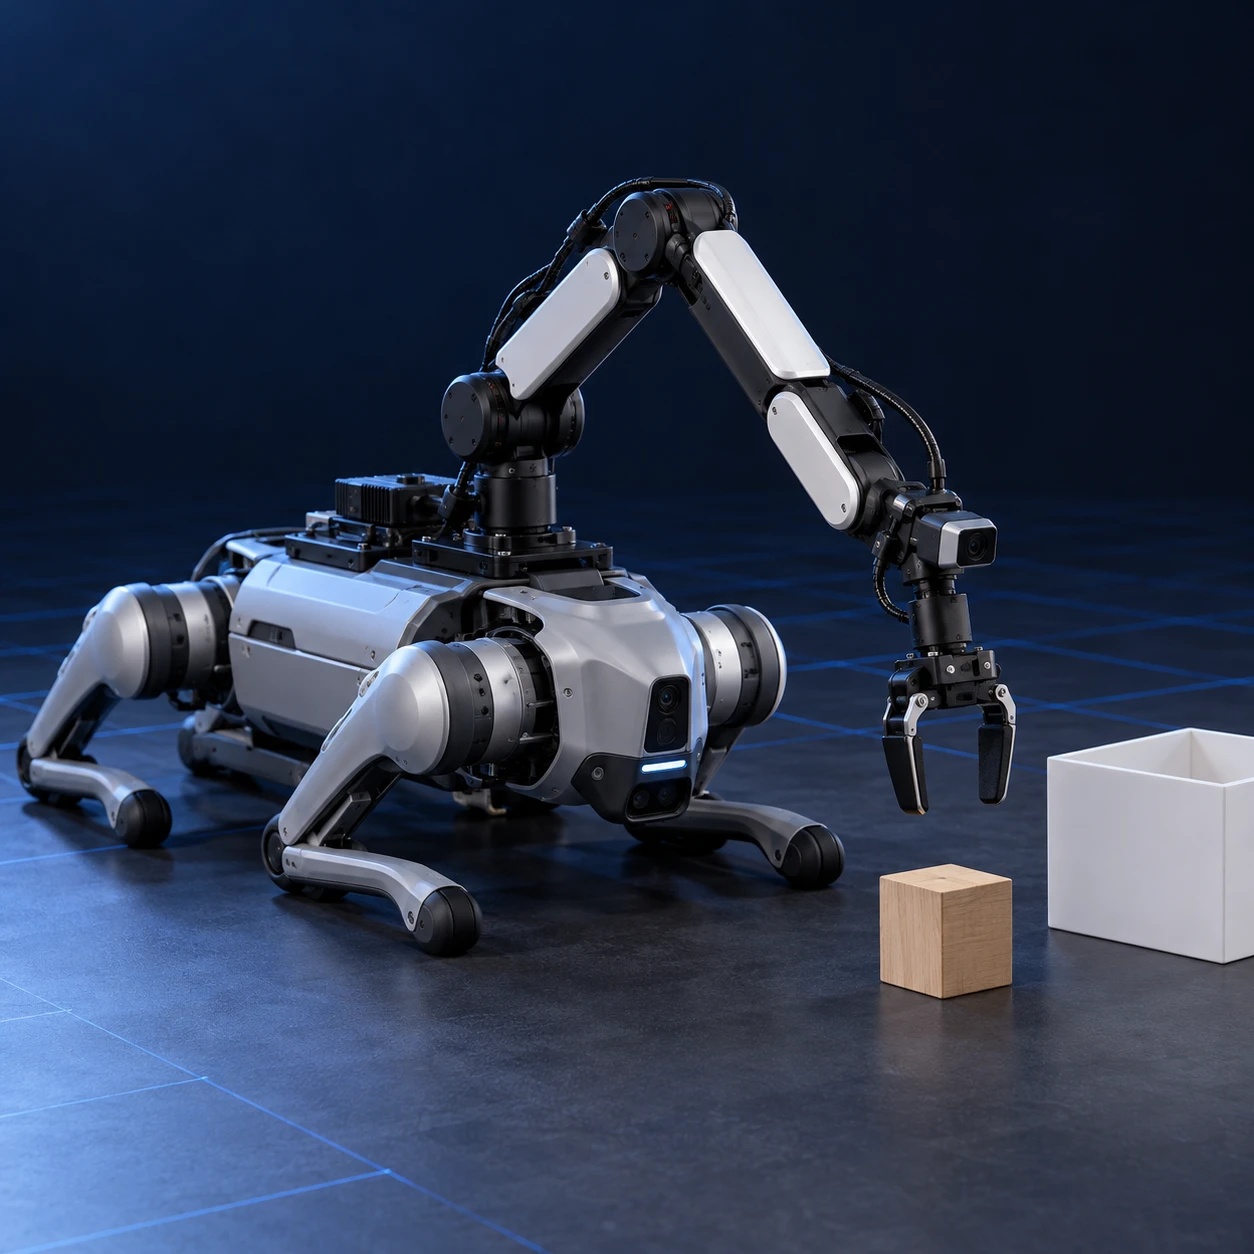
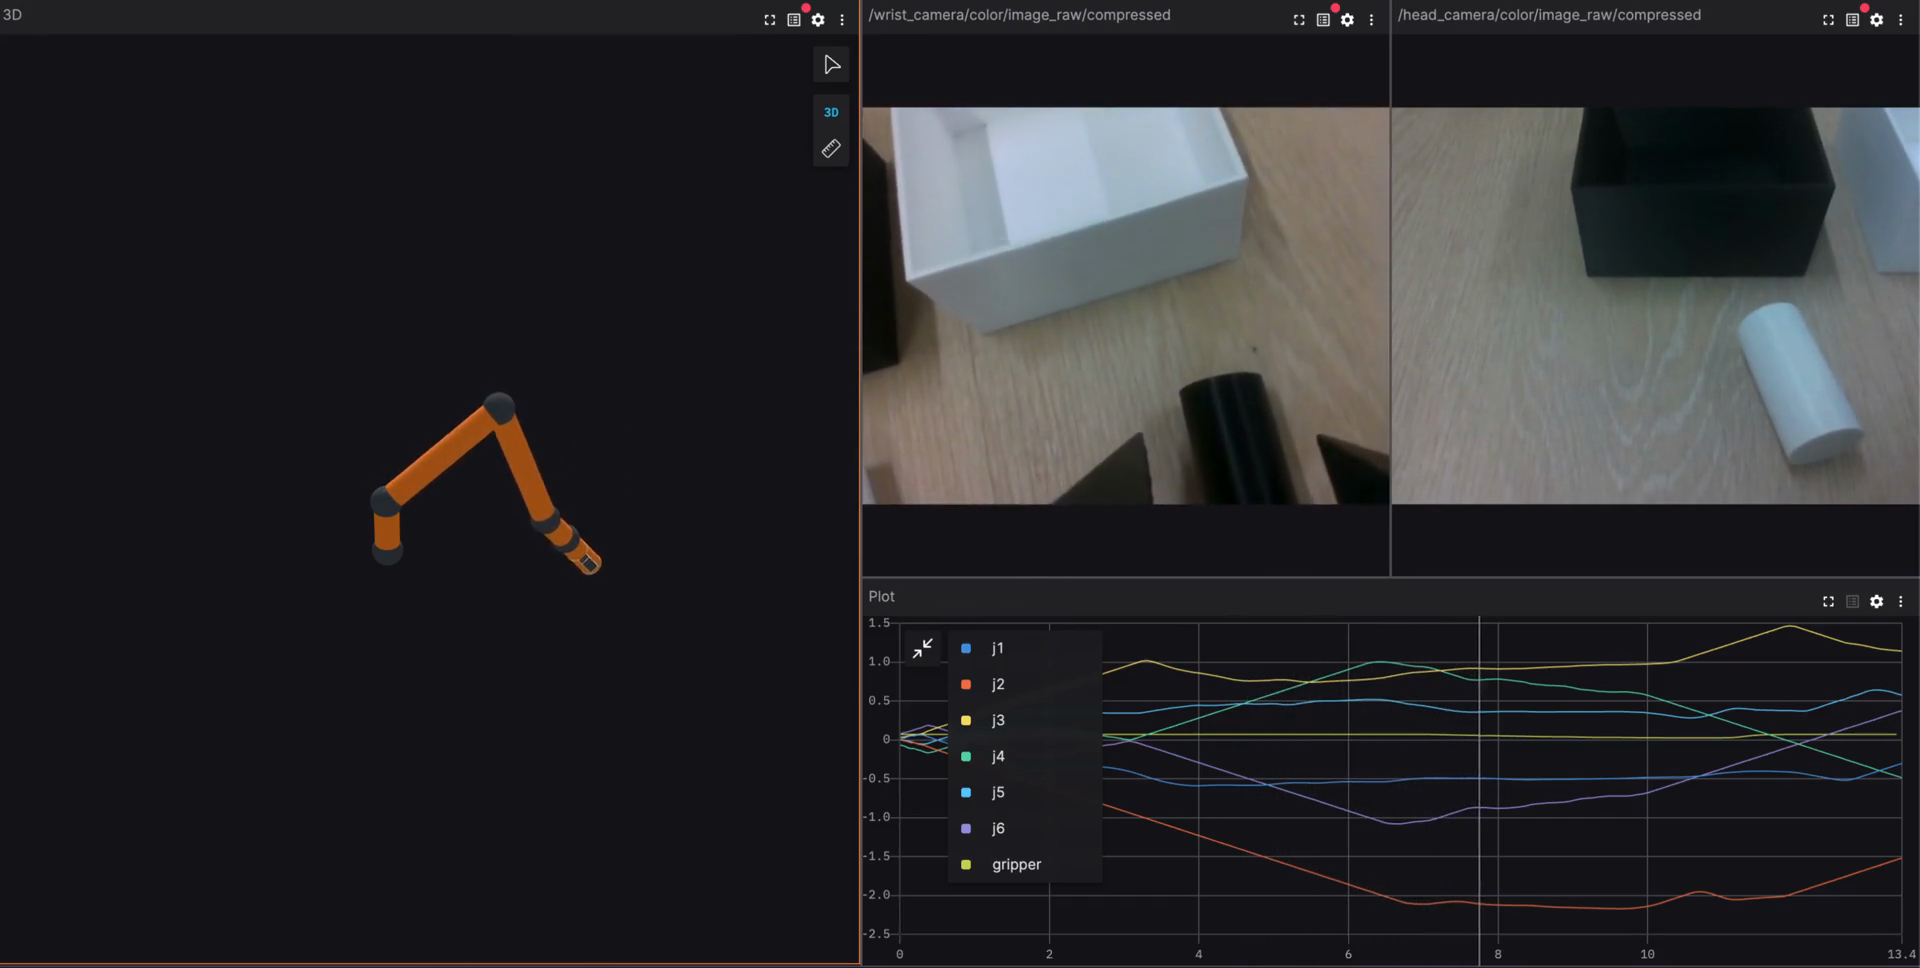
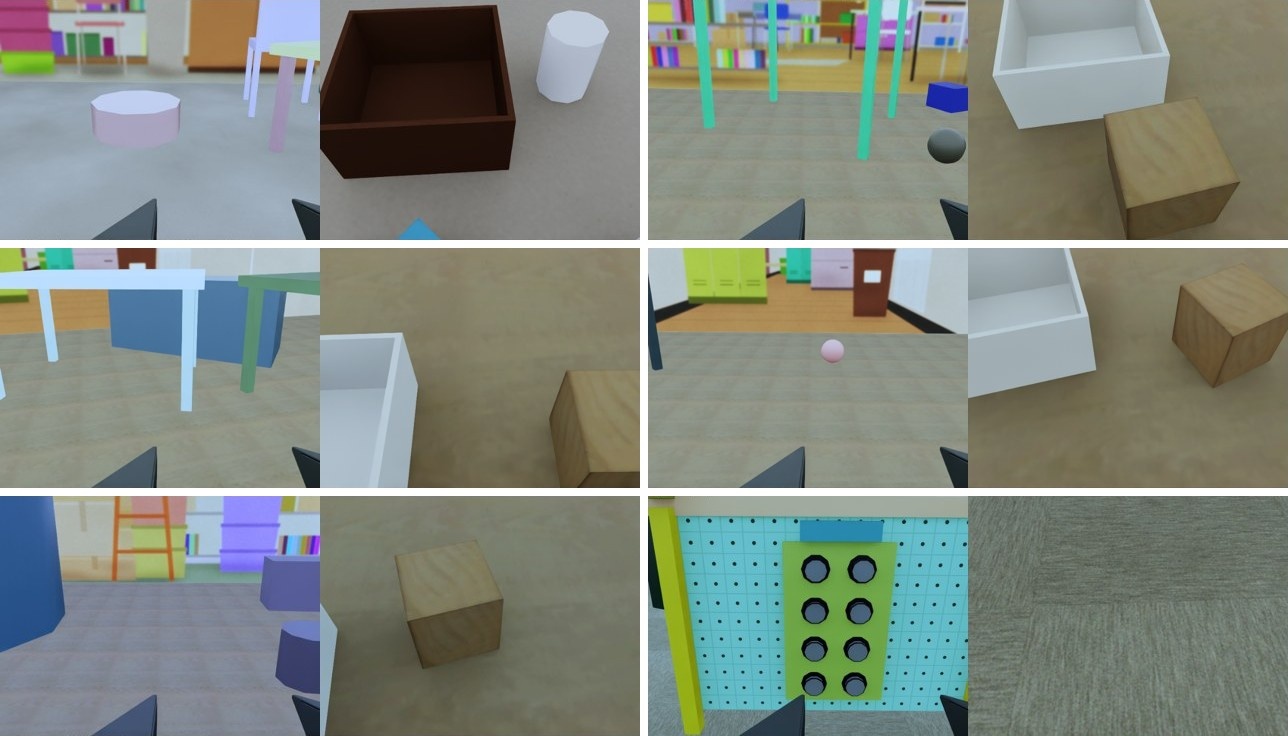
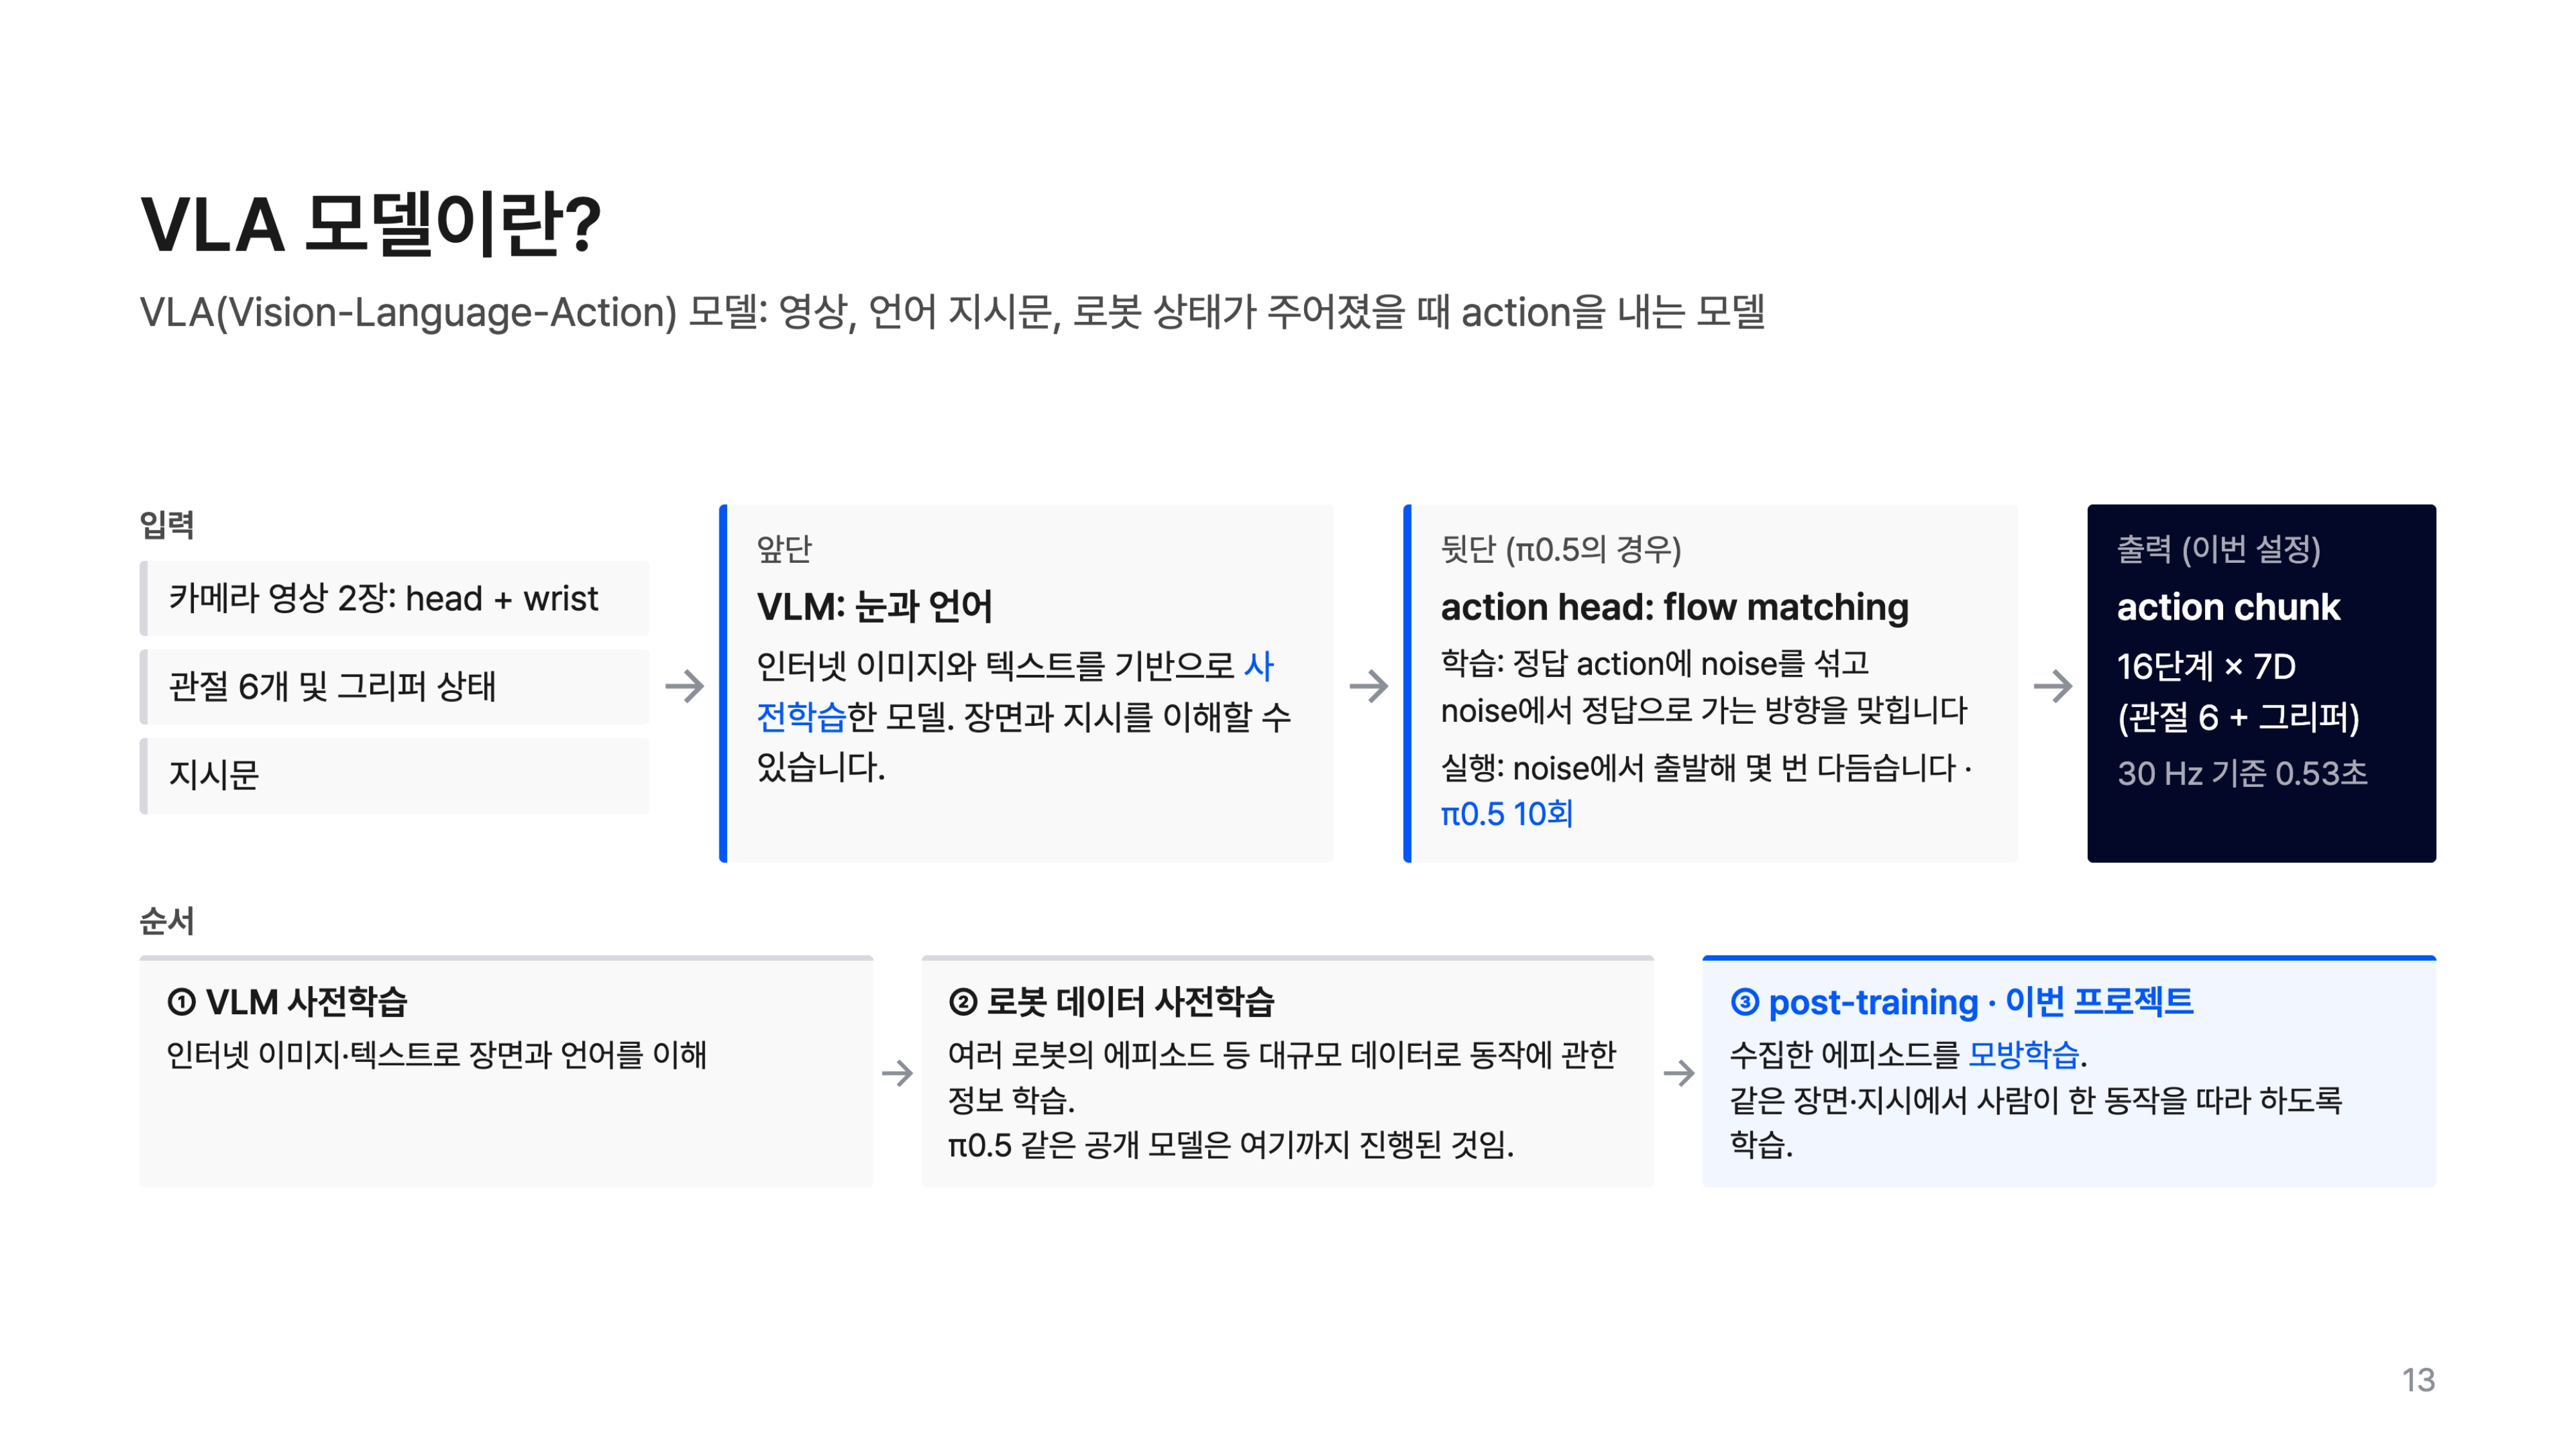
로봇이 처음 보는 상황에서도 물건을 집게 하기 위한 VLA(Vision-Language-Action) 학습에 관해, 세 가지 질문을 던지며 발표를 시작합니다. 데이터 수집 비용을 어떻게 낮출지, 어떤 데이터를 모아야 할지, 처음 보는 환경에서도 성공하는 모델을 어떻게 학습할지입니다. 슈퍼브에이아이는 사족보행 로봇 위 로봇팔로 학습 데이터를 직접 수집하고, 공개 모델 π0.5를 post-training해 시뮬레이션에서 평가했습니다. 이 발표에서는 teleoperation으로 승인 에피소드 약 2,700건을 모으며 겪은 수집·검수 비용 문제를 먼저 짚고, 데이터의 다양성과 일관성을 높이는 수집 전략을 모색합니다. 이어서 VLA 모델 구조와 학습·평가 방식을 살펴본 뒤, 실제 학습과 평가 결과를 간단히 소개합니다. 끝으로 처음 던진 질문들에 답하며 발표를 맺습니다.
중앙대학교 가상융합대학원
06974 서울특별시 동작구 흑석로 84, 중앙대학교 305관 1001호
Tel. 02-881-7386 / E-mail. caumeta@gmail.com
@ GRADUATE SCHOOL OF VIRTUAL CONVERGENCE. ALL RIGHTS RESERVED.